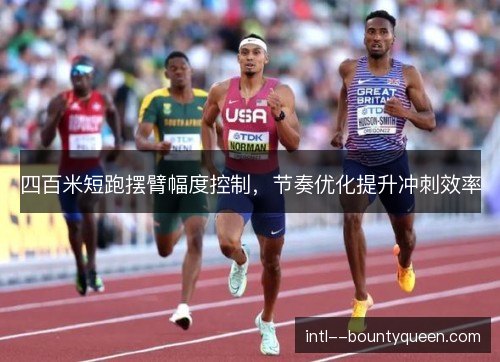
四百米短跑的胜负常在后程几十米被改写,摆臂幅度控制与节奏优化正是冲刺效率的关键变量。手臂摆得过大,肩背容易僵硬,躯干左右晃动;摆得过小,步频看似加快,步幅却被迫收缩。把摆臂幅度纳入节奏系统,让前后摆动与步频、步幅和身体前倾角配合,运动员才能在乳酸堆积时维持速度。
训练场上常见这样的画面,运动员进入四百米短跑后程,摆臂开始散乱,前摆冲到脸前,后摆拖在体侧,节奏优化被抛在脑后。教练克莱德·哈特在观看迈克尔·约翰逊训练时反复提醒,手臂不是发动机,却是把下肢力量送向地面的传动轴。摆臂幅度一旦失控,冲刺效率便会在后程几十米迅速下滑。
控制摆臂幅度先要找到个体化区间。训练中,教练用节拍器给出步频提示,要求肘角保持在九十度左右,前摆到下颌附近,后摆过髋即收,不许甩到身体后方。视频逐帧回放让运动员看到,幅度稍大时肩部先紧,幅度稍小时步幅先短。四百米短跑摆臂幅度控制由此从感觉变成可观察的节奏任务。
练习手段并不复杂。弹力带绑在腰侧,运动员做短距离节奏跑,摆臂向前时带子被拉长,向后时迅速回弹,身体记住幅度边界。标志桶放在跑道旁,每十米一次提示,摆臂节奏与脚步落地同步。四百米短跑摆臂幅度控制在重复中稳定,节奏优化才有可重复的样本,冲刺效率也才能被比较。
幅度过大为什么拖累冲刺。四百米短跑后程,肩背乳酸堆积,手臂若甩到耳侧,肩胛骨被迫上提,躯干出现多余旋转,髋部前进方向被横向摆动分走。每一步的触地时间因此延长,垂直振幅增加,节奏优化被破坏。教练常说的把力量向前送,在摆臂幅度失控时很难做到,冲刺效率自然下降。
幅度过小同样有害。手臂缩在躯干两侧,前摆不过胸,后摆不超髋,肩关节活动范围被限制,步频看似轻快,步幅却难以打开。四百米短跑需要较长支撑与腾空转换,摆臂幅度不足会让节奏优化变成碎步循环,后程想提速时没有足够的传动空间。PG电子游戏冲刺效率在这种省力假象里慢慢流失。
节奏优化的核心是让摆臂与步频锁定。四百米短跑的步频并非全程恒定,起跑加速段快而短,弯道段需要稳定,直道段再抬一次。摆臂幅度随阶段微调:加速时略大以带动身体前倾,弯道时收住外侧手臂减少旋转,直道时保持前摆高度。节奏优化不是一味求快,而是让幅度与步频在每一段都匹配。
范尼凯克在里约奥运会四百米决赛中的摆臂常被拿来分析。他的前摆没有冲到下巴以上,后摆也止于髋后,肘角稳定,肩线几乎不晃。四百米短跑摆臂幅度控制在他身上表现为一种松弛的约束,节奏优化让他在后程仍能保持步幅。冲刺效率提高并非靠手臂更用力,而是靠幅度更准确。
昆西·霍尔在巴黎奥运会四百米决赛的后程处理也说明问题。进入直道后段时,他的摆臂幅度没有突然放大,肘角仍保持在九十度附近,肩部放松,步频与摆臂同步抬升。四百米短跑摆臂幅度控制让他避免因用力过猛而破坏节奏优化,冲刺效率在高速中保持稳定,最终以微弱优势完成超越。
迈克尔·约翰逊在塞维利亚世锦赛四百米比赛中的世界纪录,至今仍是摆臂教学的样本。他的摆臂幅度不算夸张,却与步频咬合得很紧,弯道阶段尤其明显。四百米短跑摆臂幅度控制帮助他把速度均匀分配到全程,节奏优化减少后程掉速。冲刺效率不是某一步的爆发,而是每一次摆臂都不浪费。
训练监控让幅度控制不再凭经验。高速摄像机从侧面拍摄,逐帧标记肘角、前摆高度和后摆位置,教练把数据与步频曲线叠在一起,找出掉速前的摆臂变形点。四百米短跑摆臂幅度控制需要这种反馈,节奏优化才能形成个体方案。冲刺效率的提升由此有据可查,不再只是赛后感觉。
幅度控制的意义在于减少无效做功。摆臂幅度合适的运动员,肩颈放松,躯干旋转小,脚掌落地更靠近身体重心投影点,刹车力减少。四百米短跑摆臂幅度控制与节奏优化合在一起,等于把能量更多送向水平方向。冲刺效率提高后,后程动作不变形,比赛末段的超越机会自然增加。
往后看,四百米短跑摆臂幅度控制会更依赖实时反馈。惯性传感器能记录肩肘角度变化,教练在弯道出口就能判断节奏是否散掉,运动员也能通过声音提示修正摆幅。节奏优化将从赛前设计走向赛中调整,冲刺效率的提升不再只靠经验积累,而靠每一次摆臂都被看见。
四百米短跑摆臂幅度控制要回到运动员的身体感受。数据给出边界,节奏给出方向,真正跑起来仍要在疲劳中保持肩部松弛、肘角稳定。节奏优化让摆臂成为速度的陪伴,冲刺效率则在每一次准确摆动里积累。往后的训练和比赛,谁能更早把幅度控制变成习惯,谁就更有机会在后程守住速度。